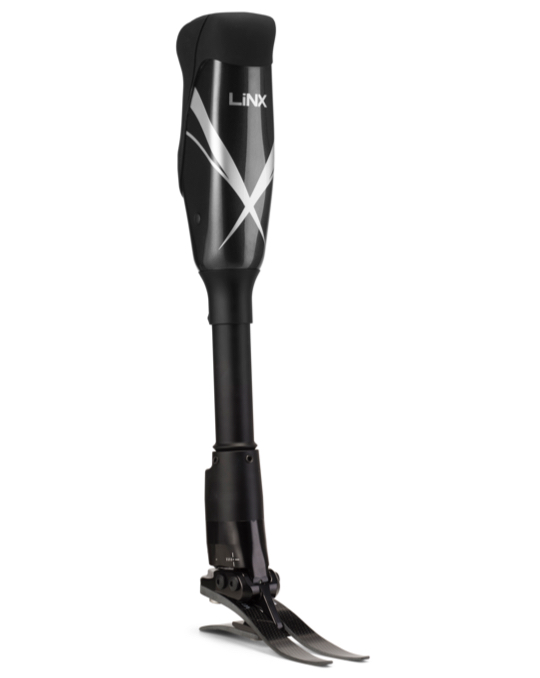
Linx Limb System

Mikroprosessorkontrollert benprotese

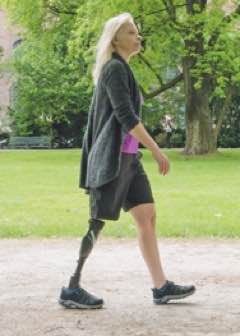
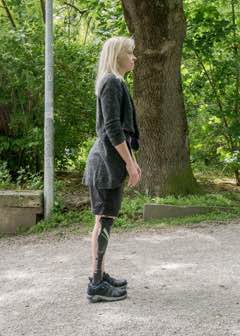
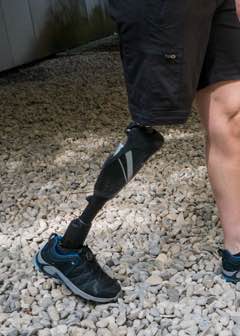
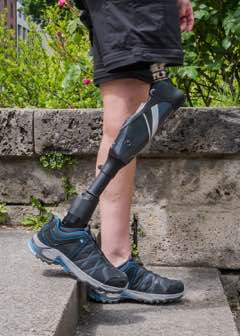
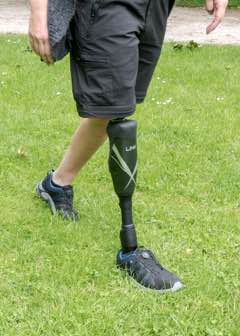
Linx er verdens eneste helintegrerte protesesystem og vinner av flere priser for design og innovasjon.

Linx fungerer som et ben og leverer en opplevelse som etterligner den utrolige og komplekse strukturen i det menneskelige beinet. Systemet sanser og analyserer kontinuerlig data om brukerens bevegelser, aktivitetsnivå, miljø og terreng. Basert på denne informasjonen sender Linx en koordinert strøm av instruksjoner til det hydrauliske støttesystemet.
Resultatet er en turopplevelse som bringer deg nærmere naturen enn noensinne.
  • Maks. Brukervekt: 125 kg
  • Aktivitetsnivå: 3
  • Størrelsesområde: 22-30 cm

Møt Linx

Møt Linx – fullt integrert bevegelsesteknologi

Linx fungerer som en helhetlig proteseløsning og gir brukeren en opplevelse som etterligner menneskekroppens komplekse bevegelser på en svært naturtro måte. Ved å analysere data fra de to hovedkomponentene (mikroprosessorstyrt kne og ankel) sendes en koordinert strøm av instruksjoner til det hydrauliske støttesystemet, noe som resulterer i en gangopplevelse som er mer naturtro enn noensinne.

Presisjonsytelse

Integrerte sensorer analyserer data kontinuerlig, og justerer den hydrauliske teknologien for sømløs justering for neste trinn. Denne integrerte og koordinerte responsen sikrer raske justeringstid og enkel navigering av bakker og trinn. Dette for å sikre at brukeren kan tenke på hvor de skal i stedet for hvordan de skal komme seg dit.

Linx - Overlegen komfort

Overlegen komfort

Amputerte kan møte helseproblemer lenge etter amputasjon, med amputerte underekstremiteter 2-3 ganger større sannsynlighet for å utvikle slitasjegikt sammenlignet med befolkningen generelt.1

Langsiktig muskel- og skjeletthelse avhenger av replikasjonen av de dynamiske og adaptive egenskapene til naturlig bevegelse av ekstremiteter, og Linx er verdens første protese for underekstremiteter som har et fullstendig integrert responssystem for å dekke dette brukerbehovet.

Teknisk informasjon

Teknisk informasjon

  • Maks. Brukervekt: 125 kg
  • Aktivitetsnivå: 3
  • Størrelsesområde: 22-30 cm
  • Komponentvekt: 2.6 kg
  • Byggehøyde: 470-565 mm
  • Hælhøyde: 10 mm

Og det er ikke alt... 👇👇👇

  • Situasjonsbevissthet – en treghetsmålingsenhet registrerer bevegelse og hastighet for å reagere deretter, i sanntid
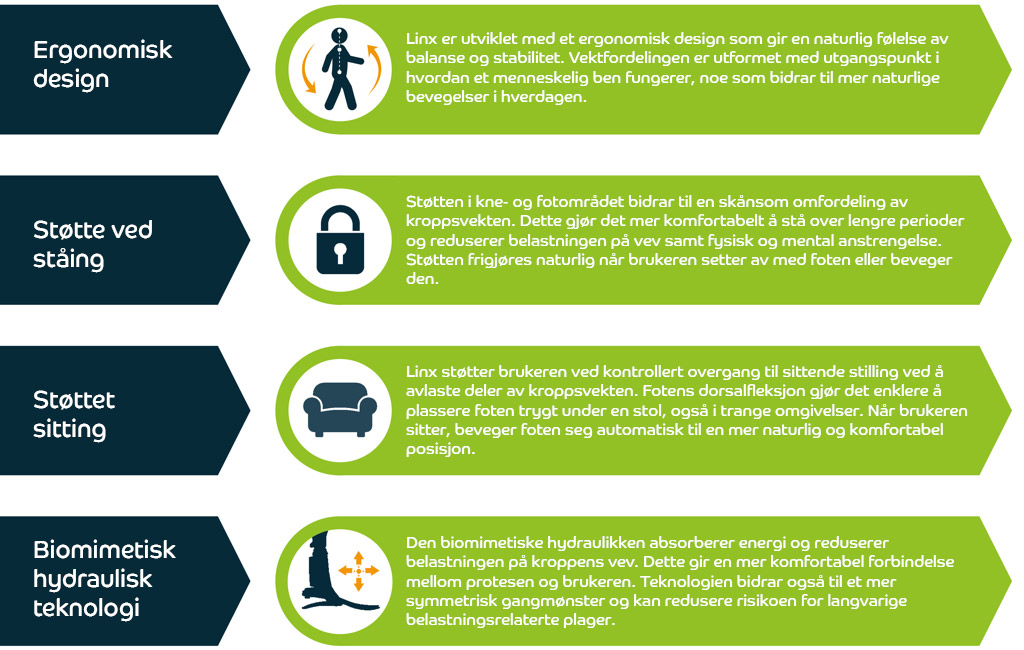
  • Forbedret stabilitetsytelse – 5 nivåer av holdningsmotstand optimaliserer sikkerheten til enhver tid: kontrollert holdningsstøtte, stående støtte, dynamisk skråning og trappenedstigning, snublegjenoppretting, støttet sitting
  • Natural Efficient Motion – MPC-pneumatikk sikrer energieffektiv og jevn svingning ved flere hastigheter: Optimal Stance Release, Adaptive Speed Control, Terminal Swing Damping
  • Sykkelmodus og Fixed Angle Flexion Lock Mode
  • Knefleksjon til 130°
  • Lithium Ion-batterier med opptil 3 dagers levetid, avhengig av bruk
  • Indikator for batterilevetid og lav strømmodus
  • Forbedret! Nedstigningsgjenkjenning for trapper
  • Forbedret! Stansefleksjon
  • Ny! Hælstigningsdemping
  • Ny! Treningsmodus
  • Ny! Innfelt, tildekket og magnetisk ladepunkt
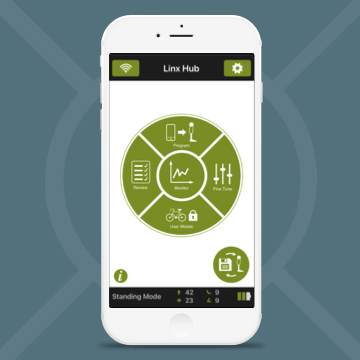
  • Ny! Programmeringsapp for Android og iOS
  • Ny! Knappeprogrammeringsfunksjonalitet
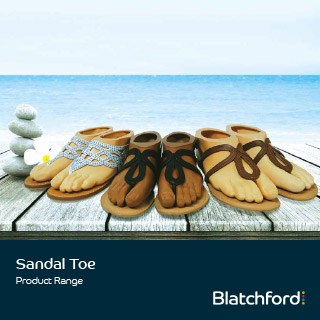
  • Sandal Toe fotskall

Viktige funksjoner

Viktige funksjoner

Eksepsjonell sikkerhet

De tilpassede nivåene av postural støtte som Linx gir, bidrar til økt trygghet og selvstendighet for brukeren. Systemet reduserer risikoen for snubling og fall, samtidig som det gir en mer balansert belastning på kroppen for bedre langsiktig helse og beskyttelse. Linx leverer optimal støtte uansett situasjon – enten du beveger deg i trange omgivelser, går i ujevnt terreng, håndterer bakker og trapper eller står stille. Denne unike kombinasjonen av integrert ståstøtte og avansert hydraulisk teknologi bidrar betydelig til økt sikkerhet og stabilitet for brukeren.

Ressurser

Dokumentasjon for Linx 

Kundecase

Utvalgt casestudie

Fra marinesoldat til motivator: Pierre Sturgis’ reise med Blatchford Linx.
Livet kan forandre seg på et øyeblikk. For sersjant Pierre Sturgis i Marine Corps kom det øyeblikket under tjenesten, da et skuddsår i lårarterien førte til amputasjon av beinet. Det var en livsendrende utfordring, men i stedet for å fokusere på det han mistet, gjorde Pierre det til sin misjon å bygge seg opp igjen – og inspirere andre underveis. Klikk på knappen nedenfor for å lese Pierres casestudie.

Casestudie: Pierre's Linx

Flere Linx-casestudier

Programmering

Smart programmeringsapp

Linx App

Programmering Linx ble akkurat raskere og enklere med den nye Linx-programmeringsappen for klinikere tilgjengelig på iOS og Android. Med sin enkle å følge automatiserte smarte programmering kan du fullføre oppsett av lemmer med færre trinn mens du fortsatt har tilgang til mer avansert finjustering om nødvendig.

Denne appen er for klinikere som har fullført et Blatchford-godkjent opplæringskurs og krever en autorisasjonskode:

  1. Last ned appen fra App Store, søk etter "Linx programmering".
    Hvis du bruker en iPad, velg "bare iPhone" når du søker.
  2. Ved første gangs bruk, send den 8-sifrede "autorisasjonsforespørselskoden" til din Blatchford-representant.
  3. Skriv inn den 12-sifrede koden fra din Blatchford-representant i appen.
  4. Begynn å programmere Linx!

For støttespørsmål, vennligst kontakt Blatchfords tekniske støtte på [email protected]

* Kompatibel med alle modeller av iPad, iPhone og iPod Touch som kjører iOS v9 eller nyere.

Klinisk dokumentasjon

Linx – Referanse for klinisk dokumentasjon

Forbedringer i kliniske resultater ved bruk av Linx sammenlignet med mekaniske knær

  • Sikkerhet
    • Betydelig redusert antall fall 1,2
    • Reduserte svingninger i trykksenteret med 9-11 % med stående støtte aktiv når du står på skrånende underlag 3
    • Mindre kognitiv etterspørsel under gange, noe som fører til redusert postural svaiing 4
  • Mobilitet
    • Økt ganghastighet 5
    • Lettere å gå i forskjellige hastigheter 6
    • Høyere skåre i mobilitetsrelaterte pasientrapporterte utfallsmål 7
    • Mer naturlig gangart 6,8
    • Lettere å gå i bakker 6
  • Energiforbruk
    • Redusert energiforbruk sammenlignet med mekaniske knær 9-13
    • Tilsvarende energiforbruk som andre MPK-er 14
    • Redusert selvopplevd innsats 6,8
    • Energiforbruk nærmere det for funksjonsfriske kontrollpersoner 15
    • Kan gå lenger før du blir sliten 6
  • Symmetri
    • Bedre trinnlengdesymmetri 5
    • Redusert lasteasymmetri med ståstøtte aktiv når du står på skrånende underlag 3
  • Brukertilfredshet
    • Redusert frykt for å falle 1
    • Reduserte begrensninger på grunn av et følelsesmessig problem 8
    • Preferanse fremfor andre knærproteser 1,6
    • Større protesesikkerhet ved skrånedstigning og gangavslutning 16
  • Helseøkonomi
    • Reduksjoner i direkte og indirekte helsekostnader ved bruk av MPK 17

Forbedringer i kliniske resultater ved bruk av Linx sammenlignet med ESR-føtter

  • Sikkerhet

    Redusert risiko for å snuble og falle

    • Økt minimum tåklaring under svingfasen 18,19

    Forbedret knestabilitet på protesesiden under skråning

    • Økt utvendig kneekstensormoment for mellomstilling 20

    Forbedrer stående balanse i en skråning

    • 24-25 % reduksjon i gjennomsnittlig mellomekstremitetssenter-av-trykk rotmiddelkvadrat (COP RMS) 3

  • Energiforbruk

    Redusert energiforbruk under gange

    • Gjennomsnittlig 11,8 % reduksjon i energibruk på jevnt underlag, over alle ganghastigheter 21
    • Gjennomsnittlig 20,2 % reduksjon i energibruk i bakker, på tvers av alle stigninger 21
    • Gjennomsnittlig 8,3 % raskere ganghastighet for samme mengde innsats 21
  • Mobilitet

    Jeg forbedret gangytelsen

    • Raskere selvvalgt ganghastighet 18,22-25

    Forbedret bakkekompatibilitet når du går i bakker

    • Økt plantarfleksjonstopp under jevn gange, rask nivågang og cambered walking 26
    • Økt dorsalfleksjonstopp under jevn gange, rask nivågang og vinkelgående gange 26

    Mindre en protetisk "død punkt" under gang

    • Redusert samlet negativ COP-forskyvning 23
    • Sentrum av trykk passerer anteriort til skaftet statistisk signifikant tidligere i stance 23
    • Økt minimum øyeblikkelig COM-hastighet under enkel støttefase for protese-lem 23
    • Redusert topp negativ COP-hastighet 25
    • Redusert COP bakre reiseavstand 25

    Forbedret bakkekompatibilitet når du går i skråninger

    • Økt plantarfleksjonsrekkevidde under skråningsnedstigning 19
    • Økt dorsalfleksjonsrekkevidde under skråningsstigning 19

    Mindre innsats på gjenværende hofte for transfemorale amputerte i variert terreng

    • Reduserte gjennomsnittlige hofteekstensjons- og fleksjonsmomenter 27

    Effekter konsistente over tid

    • Samme gangvariable endringer i to ganglabøkter med ett års mellomrom 22
    • Størrelsen på endringer som kan sammenlignes mellom økter 22

    Bremsemodus under nedstigning i skråninger for å kontrollere oppbygging av momentum

    • Redusert gjennomsnittlig proteseskafts vinkelhastighet i enkeltstøtte 28
    • Økt Unified Deformerable Segment (protetisk 'ankel') negativt arbeid 28

    Mindre gangartkompensasjonsbevegelser under skråning

    • Redusert gjenværende knefleksjon ved belastningsrespons 28
  • Resterende lemmerhelse

    Bidrar til å beskytte sårbart gjenværende lemmervev, og reduserer sannsynligheten for skade

    • Reduserte toppspenninger på gjenværende lem 29
    • Redusert stress RMS på gjenværende lem 29
    • Reduserte belastningshastigheter på gjenværende lem 29
  • Laster symmetri

    Større bidrag fra proteser til støtte under gange

    • Økt gjenværende kne peak ekstensjonsmoment 22
    • Redusert gjenværende kne peak fleksjonsmoment 22
    • Økt gjenværende kne negativt arbeid 24

    Redusert avhengighet av sunne lemmer for støtte under gange

    • Redusert intakt lem topp hoftefleksjonsmoment 24
    • Redusert intakt lemtopp dorsalfleksjonsmoment 24
    • Redusert intakt ankel negativt arbeid og totalt arbeid 24
    • Redusert intakt lem totalt leddarbeid 24

    Bedre symmetri av belastning mellom protese- og lydlemmer når du står i en skråning

    • Grad av asymmetri nærmere null for 5/5 amputerte 20

    Reduserte gjenværende og lydmessige leddmomenter under stående i en skråning

    • Betydelige reduksjoner i både protese- og lydstøttemomenter 30

    Reduserte gjenværende leddmomenter under stående av en skråning for bilaterale amputerte

    • Betydelige reduksjoner i protesestøttemoment 30
    • Tillatt "naturlig" bakkereaksjonsvektor sagittalplanposisjon, i forhold til kneleddssentre 30

    Mindre press på sålen på den kontralaterale foten

    • Topp plantartrykk 31

    Forbedret gangsymmetri

    • Redusert asymmetri for stillingsfasetiming 32
  • Brukertilfredshet

    Pasientrapporterte utfallsmål indikerer forbedringer

    • Gjennomsnittlig forbedring på tvers av alle protesevurderingsspørreskjemadomener 33
    • Bilaterale pasienter viste høyest gjennomsnittlig forbedring i tilfredshet 33

    Subjektiv brukerpreferanse for hydraulisk ankel

    • 13/13 deltakere foretrakk hydraulisk ankel 31

Forbedringer i kliniske resultater ved bruk av Linx sammenlignet med ikke-mikroprosessorkontroll hydrauliske ankelføtter

  • Sikkerhet

    Forbedret knestabilitet på protesesiden under skråning

    • Økt eksternt kneekstensormoment for mellomstilling 19
  • Mobilitet

    Forbedret bakkekompatibilitet når du går nedover bakker

    • Redusert tid til flat fot 28

    Bremsemodus under nedstigning i skråninger øker motstanden mot dorsalfleksjon for å kontrollere oppbygging av momentum

    • Redusert dorsalfleksjonsrekkevidde under skråningsnedstigning 19
    • Redusert gjennomsnittlig proteseskafts vinkelhastighet i enkeltstøtte 28
    • Økt Unified Deformerable Segment (protetisk 'ankel') negativt arbeid 28
    • Overgang fra dorsalfleksjon til plantarfleksjonsmoment skjer tidligere i stillingsfase 34
    • Økning i gjennomsnittlig protetisk 'ankel' plantarfleksjonsmomentintegral 34

    Assist-modus under stigning i skråninger reduserer motstanden mot dorsalfleksjon for å tillate lettere progresjon

    • Overgang fra dorsalfleksjon til plantarfleksjonsmoment skjer senere i stillingsfase 34
    • Nedgang i gjennomsnittlig protetisk 'ankel' plantarfleksjonsmomentintegral 34

    Mindre gangartkompensasjonsbevegelser under skråning

    • Redusert gjenværende knefleksjon ved belastningsrespons 28
  • Laster symmetri

    Større avhengighet av protesesiden for kroppsvektstøtte under skråning

    • Økt støttemomentintegral 34

    Mindre avhengighet av lydsiden for kroppsvektstøtte under nedstigning i skråninger

    • Redusert støttemomentintegral 34

    Mindre avhengighet av lydsiden for kroppsvektstøtte under oppstigning i skråninger

    • Redusert støttemomentintegral 34

    Reduserte lydleddmomenter ved stående i en skråning

    • Betydelige reduksjoner i lydstøtte moment 30

    Reduserte gjenværende leddmomenter under stående av en skråning for bilaterale amputerte

    • Betydelige reduksjoner i protesestøttemoment 30
    • Tillatt "naturlig" bakkereaksjonsvektor sagittalplanposisjon, i forhold til kneleddssentre 30
  • Brukertilfredshet
    • Større protesesikkerhet ved nedstigning og gangavslutning 16

Referanser

  • Full referanseliste
    1. Kaufman KR, Bernhardt KA, Symms K.

      Funksjonell vurdering og tilfredsstillelse av transfemorale amputerte med lav mobilitet (FASTK2): En klinisk studie av mikroprosessorkontrollerte vs. ikke-mikroprosessorkontrollerte knær. Clin Biomech 2018; 58: 116–122.

    2. Campbell JH, Stevens PM, Wurdeman SR.

      OASIS 1: Retrospektiv analyse av fire ulike mikroprosessor knetyper. Journal of Rehabilitation and Assistive Technologies Engineering. 2020 Nov;7:2055668320968476.

    3. McGrath M, Laszczak P, Zahedi S, et al.

      Mikroprosessorknær med "stående støtte" og artikulerende, hydrauliske ankler forbedrer balansekontrollen og belastningen mellom lemmene under stillestående. J Rehabil Assist Technol Eng 2018; 5: 2055668318795396.

    4. Heller BW, Datta D, Howitt J.

      En pilotstudie som sammenligner den kognitive etterspørselen ved å gå for transfemorale amputerte ved bruk av den intelligente protesen med den ved bruk av konvensjonelt dempede knær. Clin Rehabil 2000; 14: 518–522.

    5. Chin T, Maeda Y, Sawamura S, et al.

      Vellykket protesetilpasning av eldre transfemorale amputerte med Intelligent Prosthesis (IP): en klinisk pilotstudie. Prosthet Orthot Int 2007; 31: 271–276.

    6. Datta D, Howitt J.

      Konvensjonell kontra mikrobrikkekontrollert pneumatisk svingfasekontroll for transfemorale amputerte: brukerens dom. Prosthet Orthot Int 1998; 22: 129–135.

    7. Wurdeman SR, Stevens PM, Campbell JH.

      Mobilitetsanalyse av amputerte (MAAT 3): Matching av individer basert på komorbid helse avslører forbedret funksjon for protesebrukere over kne med mikroprosessor kneteknologi. Assist Technol 2018; 1–7.

    8. Saglam Y, Gulenc B, Birisik F, et al.

      Livskvalitetsanalyse av kneprotese med fullstendig mikroprosessorkontroll hos transfemorale amputerte. Acta Orthop Traumatol Turc 2017; 51: 466e469.

    9. Chin T, Sawamura S, Shiba R, et al.

      Energiforbruk under gange hos amputerte etter disartikulering av hoften: et mikroprosessorkontrollert svingfasekontrollkne versus et mekanisk kontrollert stillingsfasekontrollkne. J Bone Joint Surg Br 2005; 87: 117–119.

    10. Datta D, Heller B, Howitt J.

      En sammenlignende evaluering av oksygenforbruk og gangmønster hos amputerte ved bruk av intelligente proteser og konvensjonelt dempet knesvingefasekontroll. Clin Rehabil 2005; 19: 398–403.

    11. Buckley JG, Spence WD, Solomonidis SE.

      Energikostnader ved å gå: sammenligning av "intelligent protese" med konvensjonell mekanisme. Arch Phys Med Rehabil 1997; 78: 330–333.

    12. Taylor MB, Clark E, Offord EA, et al.

      En sammenligning av energiforbruket til en høyt nivå trans-femoral amputert som bruker Intelligent Prosthesis og konvensjonelt dempede protetiske lemmer. Prosthet Orthot Int 1996; 20: 116–121.

    13. Kirker S, Keymer S, Talbot J, et al.

      En vurdering av den intelligente kneprotesen. Clin Rehabil 1996; 10: 267–273.

    14. Chin T, Machida K, Sawamura S, et al.

      Sammenligning av ulike mikroprosessorstyrte kneledd på energiforbruket under gange hos transfemorale amputerte: intelligent kneprotese (IP) versus C-leg. Prosthet Orthot Int 2006; 30: 73–80.

    15. Chin T, Sawamura S, Shiba R, et al.

      Effekt av en intelligent protese (IP) på gangevnen til unge transfemorale amputerte: sammenligning av IP-brukere med funksjonsfriske mennesker. Am J Phys Med Rehabil 2003; 82: 447–451.

    16. Abdulhasan ZM, Scally AJ, Buckley JG.

      Gangavslutning på en falt overflate hos transfemorale amputerte: Effekten av bruk av mikroprosessorkontrollert lemsystem. Clin Biomech Bristol Avon 2018; 57: 35–41.

    17. Chen C, Hanson M, Chaturvedi R, et al.

      Økonomiske fordeler med mikroprosessorkontrollerte knærne: en modelleringsstudie. J Neuroengineering Rehabil 2018; 15:62.

    18. Riveras M, Ravera E, Ewins D, Shaheen AF, Catalfamo-Formento P.

      Minimum tåklaring og snublesannsynlighet hos personer med unilateral transtibial amputasjon som går på ramper med forskjellige protesedesign. Gange og holdning. 1. september 2020; 81:41-8.

    19. Johnson L, De Asha AR, Munjal R, et al.

      Tåklaring når man går hos personer med ensidig transtibial amputasjon: effekter av passiv hydraulisk ankel. J Rehabil Res Dev 2014; 51: 429.

    20. Bai X, Ewins D, Crocombe AD, et al.

      En biomekanisk vurdering av hydrauliske ankel-fotenheter med og uten mikroprosessorkontroll under skråningsambulering hos transfemorale amputerte. PLOS ONE 2018; 13: e0205093.

    21. Askew GN, McFarlane LA, Minetti AE, et al.

      Energikostnader ved ambulasjon hos transtibiale amputerte ved bruk av en fot med dynamisk respons med hydraulisk versus stiv 'ankel': innsikt fra dynamikken i kroppens massesenter. J NeuroEngineering Rehabil 2019; 16:39.

    22. De Asha AR, Barnett CT, Struchkov V, et al.

      Hvilken fotprotese å foreskrive?: Biomekaniske forskjeller funnet i løpet av en enkelt-økt-sammenligning av forskjellige fottyper gjelder 1 år senere. JPO J Prosthet Orthot 2017; 29:39–43.

    23. De Asha AR, Munjal R, Kulkarni J, et al.

      Innvirkning på biomekanikken til overjordisk gange ved å bruke en "Echelon" hydraulisk ankel-fot-enhet hos unilaterale trans-tibiale og transfemorale amputerte. Clin Biomech 2014; 29: 728–734.

    24. De Asha AR, Munjal R, Kulkarni J, et al.

      Ganghastighetsrelaterte leddkinetiske endringer hos trans-tibiale amputerte: påvirkning av hydraulisk "ankel"-demping. J Neuroengineering Rehabil 2013; 10:1.

    25. De Asha AR, Johnson L, Munjal R, et al.

      Dempning av svingninger i trykksenterbane under fotprotese ved bruk av leddhydraulisk ankelfeste sammenlignet med fast feste. Clin Biomech 2013; 28: 218–224.

    26. Bai X, Ewins D, Crocombe AD, et al.

      Kinematisk og biomimetisk vurdering av en hydraulisk ankel/fot i jevnt underlag og camber walking. PLOS ONE 2017; 12: e0180836.

    27. Alexander N, Strutzenberger G, Kroell J, et al.

      Leddmomenter under nedoverbakke og oppoverbakkegang for en person med transfemoral amputasjon med en hydraulisk ledd og en stiv ankelprotese – en kasusstudie. JPO J Prosthet Orthot 2018; 30: 46–54.

    28. Struchkov V, Buckley JG.

      Biomekanikk av rampenedstigning hos unilaterale transtibiale amputerte: Sammenligning av en mikroprosessorkontrollert fot med konvensjonelle ankel-fotmekanismer. Clin Biomech 2016; 32: 164–170.

    29. Portnoy S, Kristal A, Gefen A, et al.

      Utendørs dynamisk fagspesifikk evaluering av indre belastninger i restlemmet: hydraulisk energilagret fotprotese sammenlignet med konvensjonelle energilagrede fotprotese. Gangstilling 2012; 35: 121–125.

    30. McGrath M, Davies KC, Laszczak P, et al.

      Påvirkningen av hydrauliske ankler og mikroprosessorkontroll på biomekanikken til transtibiale amputerte under stillestående i en 5° skråning. Kan Prostet Orthot J; 2.

    31. Moore R.

      Effekt av en fotprotese med en hydraulisk ankelenhet på de kontralaterale fottoppene i plantartrykket hos personer med ensidig amputasjon. JPO J Prosthet Orthot 2018; 30: 165–70.

    32. Moore R.

      Effekt på asymmetri i stillingsfase-timing hos personer med amputasjon ved bruk av hydrauliske ankelenheter. JPO J Prosthet Orthot 2016; 28:44–48.

    33. Sedki I, Moore R.

      Pasientevaluering av Echelon-foten ved hjelp av Seattle Prosthesis Evaluation Questionnaire. Prosthet Orthot Int 2013; 37: 250–254.

    34. McGrath M, Laszczak P, Zahedi S, et al.

      Påvirkningen av en mikroprosessorkontrollert hydraulisk ankel på den kinetiske symmetrien til trans-tibiale amputerte under rampegang: en saksserie. J Rehabil Assist Technol Eng 2018; 5: 2055668318790650.

Andy - Linx wearer

“Linx ga meg større selvtillit og mer stabilitet… den tilpasser seg meg mens jeg går og hjelper meg med å komme meg på beina igjen umiddelbart etter at jeg har snublet."

- Andy