Linx-Prothesensystem

Die mikroprozessorgesteuerte Beinprothese

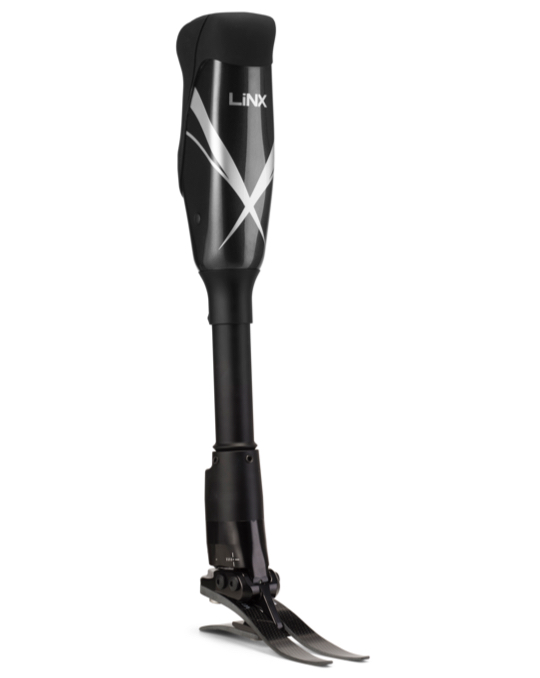
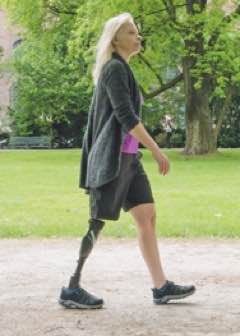
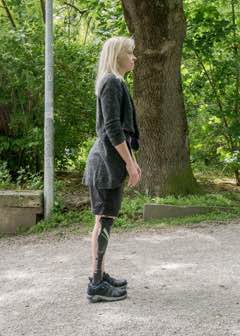
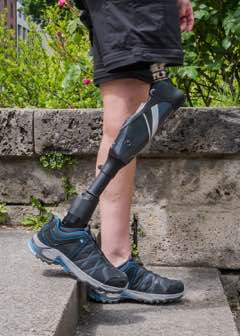
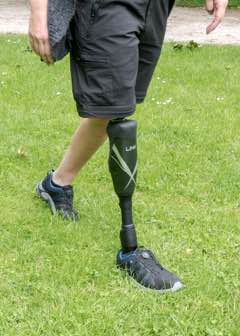
Linx ist das weltweit erste vollständig integrierte Prothesensystem und wurde mehrfach für sein Design und seine Innovation ausgezeichnet. Linx bietet optimale Standunterstützung, sei es beim Gehen in belebten Umgebungen, auf unebenem Gelände, an Hängen, auf Stufen oder im Stehen.

  • Max. Benutzergewicht: 125kg
  • Beschäftigungsgrad: 3
  • Größenbereich: 22-30cm

Über Linx

Das vollständig vernetzte Prothesensystem

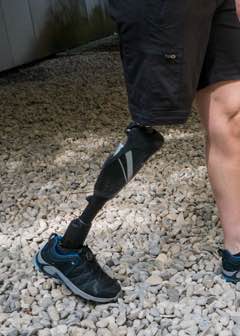
Linx funktioniert als komplettes Prothesensystem und bietet dem Träger ein Erlebnis, das die komplexen Bewegungen des menschlichen Körpers nahezu perfekt nachahmt. Durch die Analyse der Daten beider Hauptkomponenten (Mikroprozessor-Knie und -Knöchel) werden koordinierte Steuerbefehle an das hydraulische Unterstützungssystem übermittelt, wodurch ein besonders natürliches Ganggefühl entsteht.

Präzise Performance

Integrierte Sensoren analysieren kontinuierlich Daten und passen die Hydrauliktechnologie an, um die Prothese für den nächsten Schritt nahtlos auszurichten. Diese integrierte und koordinierte Reaktion der Linx-Prothese gewährleistet besonders schnelle Anpassungszeiten und einfaches Navigieren von Schrägen und Treppen. Linx ermöglicht dem Anwender darüber nachzudenken, wohin es geht. Nicht, wie man dort hinkommt. Ein Laufgefühl, das der Natur näher kommt als je zuvor.

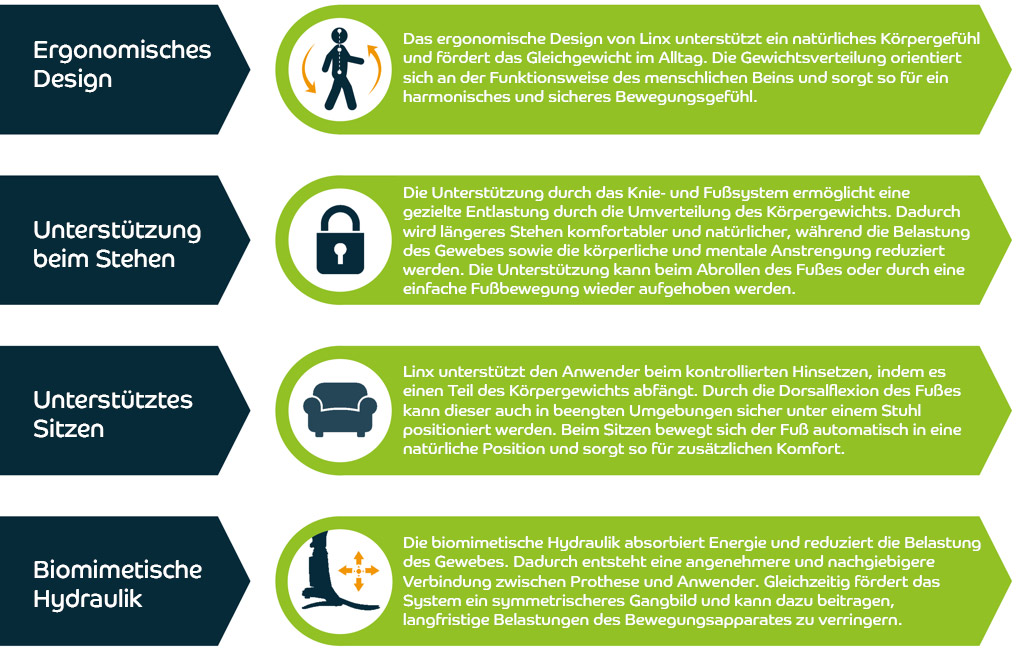
Ergonomisches Design | Unterstützung beim Stehen | Unterstütztes Sitzen | Biomimetische Hydraulik

Hoher Gehkomfort

Amputierte leiden häufig noch lange nach der Amputation an gesundheitlichen Problemen, wobei das Risiko an Arthrose zu erkranken bei Prothesenanwendern zwei- bis dreimal höher als bei der Allgemeinbevölkerung liegt.1

Ein langfristig gesunder Bewegungsapparat ist von der Nachbildung der dynamischen und adaptiven Qualitäten natürlicher Bewegungen der Gliedmaße abhängig. Linx ist die weltweit erste Beinprothese, die ein vollständig integriertes Reaktionssystem für die Bedürfnisse des Anwenders nutzt.

Technische Infos

Technische Infos

  • Max. Benutzergewicht: 125kg
  • Beschäftigungsgrad: 3
  • Größenbereich: 22-30cm
  • Gewicht der Komponenten: 2,6 kg
  • Bauhöhe: 470-565 Millimeter
  • Absatzhöhe: 10 Millimeter

Und das ist noch nicht alles... 👇👇👇

  • Situationsbewusstsein – eine Trägheitsmesseinheit erfasst Bewegung und Geschwindigkeit, um in Echtzeit entsprechend zu reagieren
  • Verbesserte Stabilitätsleistung – 5 Stufen des Standwiderstands optimieren die Sicherheit zu jeder Zeit: Kontrollierte Standstütze, Stehstütze, dynamischer Hang- und Treppenabstieg, Stolperbergung, unterstütztes Sitzen
  • Natural Efficient Motion – MPC-Pneumatik sorgt für energieeffizientes und gleichmäßiges Schwingen bei mehreren Geschwindigkeiten: Optimale Standfreigabe, adaptive Geschwindigkeitsregelung, terminale Schwungdämpfung
  • Cycling-Modus und Fixed-Angle-Flexion-Lock-Modus
  • Kniebeugung bis 130°
  • Lithium-Ionen-Akkus mit bis zu 3 Tagen Lebensdauer, je nach Nutzung
  • Anzeige der Akkulaufzeit und Energiesparmodus
  • Verbessert! Erkennung des Treppenabstiegs
  • Verbessert! Beugung der Haltung
  • Neu! Dämpfung des Fersenanstiegs
  • Neu! Trainingsmodus
  • Neu! Versenkte, überdachte und magnetische Ladestation
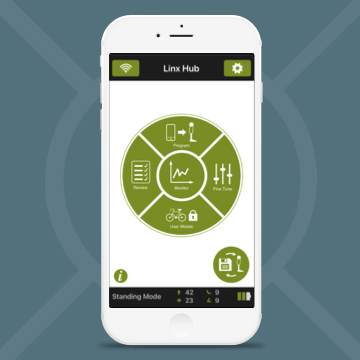
  • Neu! Programmier-App für Android und iOS
  • Neu! Funktionalität der Tastenprogrammierung
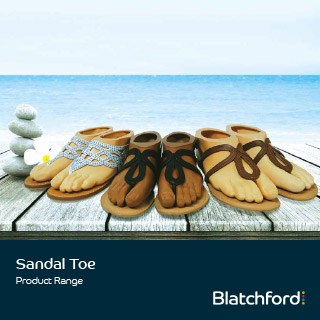
  • Sandale Zehen-Fußschale

Wichtigste Merkmale

Wichtigste Merkmale

Enorme Sicherheit

Die unterschiedlichen Levels der Unterstützung die Linx bietet, erhöhen das Selbstvertrauen sowie die Unabhängigkeit des Anwenders und reduzieren das Stolper- oder Sturzrisiko. Eine ausgeglichenere Belastung der Gliedmaße für verbesserte und längerfristige Gesundheit und Schutz des Körpers werden gewährleistet. Linx bietet optimale Standunterstützung beim Gehen in einer Umgebung mit vielen Menschen, auf unebenem Untergrund, Schrägen, Treppen und auch im Stehen. Mit dieser einzigartigen Kombination aus integrierter Standunterstützung und Hydrauliktechnologie kann Linx zur Sicherheit des Anwenders wesentlich beitragen.

Ressourcen

Linx Dokumentation

Fallstudien

Fallstudie eines Patienten

Vom Marine zum Motivator: Pierre Sturgis’ Weg mit den Blatchford Linx.
Das Leben kann sich in einem Augenblick ändern. Für Marine Corps Staff Sergeant Pierre Sturgis kam dieser Moment während seines Dienstes, als eine Schussverletzung an seiner Oberschenkelarterie zur Amputation seines Beines führte. Es war eine lebensverändernde Herausforderung, doch anstatt sich auf das zu konzentrieren, was er verloren hatte, machte es sich Pierre zur Aufgabe, sein Leben neu aufzubauen – und dabei andere zu inspirieren. Klicken Sie auf die Schaltfläche unten, um Pierres Fallstudie zu lesen.

Fallstudie zu Pierre's Linx

Weitere Linx-Fallstudien...

Programmierung

App Smart-Programmierung

Linx App

Die Linx Programmierung ist für Orthopädietechniker mit der neuen App intuitiv und einfach möglich. Dank der übersichtlich zu verfolgenden, automatisierten Smart-Programmierung können die Einstellungen anwenderspezifisch vervollständigt werden und es besteht bei Bedarf Zugriff auf eine erweiterte Feinabstimmung.

Die App ist für Orthopädietechniker verfügbar, die eine von Blatchford anerkannte Zertifizierung absolviert haben. Sie benötigen dafür einen Autorisierungscode. Gehen Sie wie folgt vor:

  1. Suchen Sie im App Store nach der Linx App und laden Sie diese herunter. Wenn Sie ein iPad verwenden, wählen Sie bitte „Nur iPhone“.
  2. Senden Sie bei der ersten Verwendung den achtstelligen Autorisierungscode an Ihren Blatchford-Ansprechpartner.
  3. Geben Sie den von Ihrem Blatchford-Ansprechpartner angegebenen 12-stelligen Code in die App ein.
  4. Starten Sie die Linx Programmierung!

Bei Fragen wenden Sie sich bitte an den technischen Support von Blatchford: [email protected]

 * Kompatibel mit allen Modellen von iPad, iPhone und iPod Touch mit iOS v9 oder höher.

Klinische Nachweise

Referenz zu klinischen Nachweisen von Linx

Verbesserungen der klinischen Ergebnisse mit Linx im Vergleich zu mechanischen Knien

  • Sicherheit
    • Deutlich reduzierte Anzahl von Stürzen1,2
    • Reduzierte Druckschwerpunktschwankungen um 9-11 % bei aktiver Standstütze beim Stehen auf geneigtem Boden3
    • Geringere kognitive Beanspruchung beim Gehen, was zu einer reduzierten Haltungsschwankung führt4
  • Mobilität
    • Erhöhte Gehgeschwindigkeit5
    • Leichteres Gehen bei unterschiedlichen Geschwindigkeiten6
    • Höhere Werte bei mobilitätsbezogenen patientenberichteten Ergebnismessungen7
    • Natürlicherer Gang6,8
    • Leichter begehbar auf Steigungen6
  • Energieaufwand
    • Reduzierter Energieverbrauch im Vergleich zu mechanischen Knien9-13
    • Gleichwertiger Energieverbrauch wie bei anderen MPK14
    • Reduzierte Selbstwahrnehmung6,8
    • Energieverbrauch näher an dem von gesunden Kontrollpersonen15
    • Kann weiter gehen, bevor es müde wird6
  • Symmetrie
    • Bessere Schrittlängensymmetrie5
    • Reduzierte Belastungsasymmetrie bei aktiver Standstütze beim Stehen auf geneigtem Gelände3
  • Zufriedenheit der Nutzer
    • Reduzierte Angst vor Stürzen1
    • Reduzierte Einschränkungen aufgrund eines emotionalen Problems8
    • Bevorzugung gegenüber anderen Knieprothesen1,6
    • Größere prothetische Sicherheit bei der Hangabsenkung und beim Abbruch des Gangs16
  • Gesundheitsökonomie
    • Reduzierung der direkten und indirekten Gesundheitskosten durch den Einsatz eines MPK17

Verbesserungen der klinischen Ergebnisse mit Linx im Vergleich zu ESR-Füßen

  • Sicherheit

    Reduzierte Stolper- und Sturzgefahr

    • Erhöhter Mindestzehenabstand während der Schwungphase18,19

    Verbesserte Kniestabilität auf der Prothesenseite bei der Hangabfahrt

    • Erhöhtes Kniestreckermoment in der Mitte des Standes20

    Verbesserung des Gleichgewichts im Stehen am Hang

    • 24-25 % Reduktion des mittleren Mittelwerts zwischen den Gliedmaßen (COP RMS)3


  • Energieaufwand

    Reduzierter Energieverbrauch beim Gehen

    • Durchschnittliche Reduzierung des Energieverbrauchs um 11,8 % auf ebenem Boden über alle Gehgeschwindigkeitenhinweg 21
    • Durchschnittliche Reduzierung des Energieverbrauchs am Hang um 20,2 % über alle Steigungenhinweg 21
    • Durchschnittlich 8,3 % schnellere Gehgeschwindigkeit bei gleicher Anstrengung21
  • Mobilität

    Ichhabe die Gangleistung verbessert

    • Schnellere, selbst gewählte Gehgeschwindigkeit18,22-25

    Verbesserte Bodenanpassung beim Gehen an Hängen

    • Erhöhte Plantarflexionsspitze beim Gehen, schnellen Gehen, T
    • Erhöhter Dorsalflexions-Peak beim Ebengehen, schnellen Ebenengehen und Cambered Walking26

    Weniger prothetischer "toter Punkt" beim Gehen

    • Reduzierte aggregierte negative COP-Verdrängung23
    • Der Druckschwerpunkt geht statistisch signifikant früher in Haltung23 vor den Schaft
    • Erhöhte minimale momentane COM-Geschwindigkeit während der Phase der Einzelstütze der Prothesen23
    • Reduzierte maximale negative COP-Geschwindigkeit25
    • Reduzierter COP posteriorer Verfahrweg25

    Verbesserte Bodenanpassung beim Gehen an Hängen

    • Erhöhter Plantarflexionsbereich bei der Hangabfahrt19
    • Erhöhter Dorsalflexionsbereich beim Hangaufstieg19

    Geringerer Kraftaufwand für Hüftreste bei Oberschenkelamputierten auf unterschiedlichem Terrain

    • Reduzierte mittlere Hüftstreck- und Beugemomente27

    Konsistente Effekte im Laufe der Zeit

    • Gleiche Veränderungen der Gangvariablen in zwei Ganglaborsitzungen im Abstand von einem Jahr22
    • Ausmaß der Veränderungen, die zwischen den Sitzungen vergleichbarsind 22

    Bremsmodus bei der Gefälleabfahrt zur Kontrolle des Schwungaufbaus

    • Reduzierte mittlere Winkelgeschwindigkeit des Prothesenschaftes in der Einzelstütze28
    • Erhöhte negative Arbeit des vereinheitlichten verformbaren Segments (Knöchelprothese)28

    Weniger Gangausgleichsbewegungen bei der Hangabfahrt

    • Reduzierte Restbeugung des Knies bei Belastung28
  • Gesundheit der Stumpfgliedmaßen

    Hilft, das empfindliche Stumpfgewebe zu schützen und die Wahrscheinlichkeit von Schäden zu verringern

    • Reduzierte Spitzenbelastungen des Stumpfes29
    • Reduzierte RMS-Belastung des Stumpfes29
    • Reduzierte Belastungsraten am Stumpf29
  • Symmetrie laden

    Größerer Beitrag der Prothese zur Unterstützung beim Gehen

    • Erhöhtes verbleibendes Streckmoment des Knies22
    • Vermindertes verbleibendes Knie-Peak-Flexionsmoment22
    • Erhöhte negative Arbeit im Knie24

    Reduzierte Abhängigkeit von gesunden Gliedmaßen zur Unterstützung beim Gehen

    • Reduziertes Hüftbeugemoment der intakten Gliedmaße24
    • Reduziertes Dorsalflexionsmoment der intakten Gliedmaßeum 24
    • Reduzierte intakte Knöchel-Negativarbeit und Gesamtarbeit24
    • Reduzierte intakte Gliedmaßen Gesamtleistung der Gelenke24

    Bessere Symmetrie der Belastung zwischen Prothese und gesunden Gliedmaßen beim Stehen am Hang

    • Grad der Asymmetrie gegen Null bei 5/5 Amputierten20

    Reduzierte Rest- und Schallfugenmomente beim Stehen einer Böschung

    • Signifikante Reduzierung sowohl der prothetischen als auch der akustischen Stützmomente30

    Reduzierte Restfugenmomente beim Stehen eines Hanges bei beidseitig Amputierten

    • Signifikante Verkürzung des prothetischen Stützmoments30
    • Zulässige "natürliche" Position des Bodenreaktionsvektors in der sagittalen Ebene relativ zu den Kniegelenkszentren30

    Weniger Druck auf die Sohle des kontralateralen Fußes

    • Maximaler Plantardruck31

    Verbesserte Gangsymmetrie

    • Reduzierte Asymmetrie des Standphasen-Timings32
  • Zufriedenheit der Nutzer

    Patientenberichtete Ergebnismessungen deuten auf Verbesserungen hin

    • Durchschnittliche Verbesserung in allen Bereichen des Fragebogens zur Bewertung von Prothesen33
    • Bilaterale Patienten zeigten die höchste mittlere Verbesserung der Zufriedenheit33

    Subjektive Benutzerpräferenz für hydraulische Knöchel

    • 13/13 Teilnehmer bevorzugten hydraulischen Knöchel31


Verbesserungen der klinischen Ergebnisse mit Linx im Vergleich zu hydraulischen Knöchelfüßen ohne Mikroprozessorsteuerung

  • Sicherheit

    Verbesserte Kniestabilität auf der Prothesenseite bei der Hangabfahrt

    • Erhöhtes Kniestreckermoment der externen Knieprothese in der Mitte des Standes19
  • Mobilität

    Verbesserte Bodenanpassung beim Gehen an Hängen

    • Reduzierte Zeit bis zum flachen Fuß28

    Der Bremsmodus während der Hangabfahrt erhöht den Widerstand gegen Dorsalflexion, um den Impulsaufbau zu kontrollieren

    • Reduzierter Dorsalflexionsbereich bei der Hangabfahrt19
    • Reduzierte mittlere Winkelgeschwindigkeit des Prothesenschaftes in der Einzelstütze28
    • Erhöhte negative Arbeit des vereinheitlichten verformbaren Segments (Knöchelprothese)28
    • Der Übergang von der Dorsalflexion zum Plantarflexionsmoment erfolgt früher in der Standphase34
    • Erhöhung des mittleren prothetischen Plantarflexionsmoments des Knöchels integral34

    Der Unterstützungsmodus während des Hangaufstiegs verringert den Widerstand gegen die Dorsalflexion, um ein leichteres Vorankommen zu ermöglichen

    • Der Übergang von der Dorsalflexion zum Plantarflexionsmoment erfolgt später in der Standphase34
    • Abnahme des mittleren prothetischen Plantarflexionsmoments "Knöchel" integral34

    Weniger Gangausgleichsbewegungen bei der Hangabfahrt

    • Reduzierte Restbeugung des Knies bei Belastung28
  • Symmetrie laden

    Größere Abhängigkeit von der prothetischen Seite zur Unterstützung des Körpergewichts bei der Abfahrt am Hang

    • Erhöhtes Stützmoment integral34

    Geringere Abhängigkeit von der Schallseite zur Unterstützung des Körpergewichts bei der Abfahrt am Hang

    • Vermindertes Stützmoment integral34

    Geringere Abhängigkeit von der Schallseite zur Unterstützung des Körpergewichts während des Hangaufstiegs

    • Vermindertes Stützmoment integral34

    Reduzierte Schallfugenmomente im Hangstand

    • Signifikante Reduzierung des Schallunterstützungsmoments30

    Reduzierte Restfugenmomente beim Stehen eines Hanges bei beidseitig Amputierten

    • Signifikante Verkürzung des prothetischen Stützmoments30
    • Zulässige "natürliche" Position des Bodenreaktionsvektors in der sagittalen Ebene relativ zu den Kniegelenkszentren30
  • Zufriedenheit der Nutzer
    • Größere prothetische Sicherheit bei der Hangabsenkung und beim Abbruch des Gangs16

Referenzen

  • Vollständige Referenzliste
    1. Kaufman KR, Bernhardt KA, Symms K.

      Funktionelle Beurteilung und Zufriedenheit von Oberschenkelamputierten mit eingeschränkter Mobilität (FASTK2): Eine klinische Studie zu mikroprozessorgesteuerten vs. nicht-mikroprozessorgesteuerten Knien. Clin Biomech 2018; 58: 116–122.

    2. Campbell JH, Stevens PM, Wurdeman SR.

      OASIS 1: Retrospektive Analyse von vier verschiedenen Mikroprozessor-Knietypen. Zeitschrift für Rehabilitation und Assistenztechnologien. 2020 Nov;7:2055668320968476.

    3. McGrath M, Laszczak P, Zahedi S, et al.

      Mikroprozessor-Knie mit "Stehstütze" und beweglichen, hydraulischen Knöcheln verbessern die Gleichgewichtskontrolle und die Belastung zwischen den Gliedmaßen bei ruhigem Stehen. J Rehabil Assist Technol Eng 2018; 5: 2055668318795396.

    4. Heller BW, Datta D, Howitt J.

      Eine Pilotstudie, in der die kognitiven Anforderungen des Gehens für Oberschenkelamputierte, die die intelligente Prothese verwenden, mit der kognitiven Beanspruchung von konventionell gedämpften Knien verglichen werden. Clin Rehabil 2000; 14: 518–522.

    5. Chin T, Maeda Y, Sawamura S, et al.

      Erfolgreiche prothetische Versorgung älterer Oberschenkelamputierter mit Intelligent Prosthesis (IP): eine klinische Pilotstudie. Prothet Orthot Int 2007; 31: 271–276.

    6. Datta D, Howitt J.

      Konventionelle versus mikrochipgesteuerte pneumatische Schwenkphasensteuerung für Oberschenkelamputierte: Anwenderurteil. Prosthet Orthot Int 1998; 22: 129–135.

    7. Wurdeman SR, Stevens PM, Campbell JH.

      Mobilitätsanalyse von Amputierten (MAAT 3): Das Matching von Personen auf der Grundlage des komorbiden Gesundheitszustands zeigt eine verbesserte Funktion für Träger von Oberschenkelprothesen mit Mikroprozessor-Knietechnologie. Assist Technol 2018; 1–7.

    8. Saglam Y, Gülenc B, Birisik F, et al.

      Die Lebensqualitätsanalyse von Knieprothesen mit vollständiger Mikroprozessorkontrolle bei Oberschenkelamputierten. Acta Orthop Traumatol Turc 2017; 51: 466e469.

    9. Chin T, Sawamura S, Shiba R, et al.

      Energieverbrauch beim Gehen bei Amputierten nach Disartikulation der Hüfte: ein mikroprozessorgesteuertes Knie mit Schwingphasenkontrolle im Vergleich zu einem mechanisch gesteuerten Knie mit Phasenkontrolle im Stand. J Knochengelenk Surg Br 2005; 87: 117–119.

    10. Datta D, Heller B, Howitt J.

      Eine vergleichende Bewertung des Sauerstoffverbrauchs und des Gangbildes bei Amputierten unter Verwendung von intelligenten Prothesen und konventionell gedämpfter Knieschwingphasensteuerung. Clin Rehabil 2005; 19: 398–403.

    11. Buckley JG, Spence WD, Solomonidis SE.

      Energiekosten des Gehens: Vergleich der "intelligenten Prothese" mit der herkömmlichen Mechanik. Arch Phys Med Rehabil 1997; 78: 330–333.

    12. Taylor MB, Clark E, Offord EA, et al.

      Ein Vergleich des Energieverbrauchs eines hochrangigen Oberschenkelamputierten mit der intelligenten Prothese und konventionell gedämpften Prothesen. Prothet Orthot Int 1996; 20: 116–121.

    13. Kirker S, Keymer S, Talbot J, et al.

      Eine Begutachtung der intelligenten Knieprothese. Clin Rehabil 1996; 10: 267–273.

    14. Chin T, Machida K, Sawamura S, et al.

      Vergleich verschiedener mikroprozessorgesteuerter Kniegelenke zum Energieverbrauch beim Gehen bei Oberschenkelamputierten: intelligente Knieprothese (IP) versus C-Bein. Prothese Orthot Int 2006; 30: 73–80.

    15. Chin T, Sawamura S, Shiba R, et al.

      Wirkung einer intelligenten Prothese (IP) auf die Gehfähigkeit junger Oberschenkelamputierter: Vergleich von IP-Nutzern mit nichtbehinderten Menschen. Am J Phys Med Rehabil 2003; 82: 447–451.

    16. Abdulhasan ZM, Scally AJ, Buckley JG.

      Gangabbruch auf einer abgesunkenen Oberfläche bei transfemoralen Amputierten: Auswirkungen der Verwendung eines mikroprozessorgesteuerten Gliedmaßensystems. Clin Biomech Bristol Avon 2018; 57: 35–41.

    17. Chen C, Hanson M, Chaturvedi R, et al.

      Wirtschaftlicher Nutzen von mikroprozessorgesteuerten Knieprothesen: eine Modellierungsstudie. J Neuroengineering Rehabil 2018; 15: 62.

    18. Riveras M, Ravera E, Ewins D, Shaheen AF, Catalfamo-Formento P.

      Minimaler Zehenabstand und Stolperwahrscheinlichkeit bei Menschen mit einseitiger transtibialer Amputation, die auf Rampen mit unterschiedlichen Prothesendesigns gehen. Gang & Körperhaltung. 2020 Sep 1;81:41-8.

    19. Johnson L, De Asha AR, Munjal R, et al.

      Zehenfreiheit beim Gehen bei Menschen mit einseitiger transtibialer Amputation: Auswirkungen des passiven hydraulischen Knöchels. J Rehabil Res Dev 2014; 51: 429.

    20. Bai X, Ewins D, Crocombe AD, et al.

      Eine biomechanische Bewertung von hydraulischen Knöchel-Fuß-Geräten mit und ohne Mikroprozessorsteuerung während des Hanggehens bei Oberschenkelamputierten. PLOS EINS 2018; 13: E0205093.

    21. Askew GN, McFarlane LA, Minetti AE, et al.

      Energiekosten des Gehens bei transtibialen Amputierten unter Verwendung eines dynamisch reagierenden Fußes mit hydraulischem versus starrem "Knöchel": Erkenntnisse aus der Dynamik des Körperschwerpunkts. J NeuroEngineering Rehabil 2019; 16: 39.

    22. De Asha AR, Barnett CT, Struchkov V, et al.

      Welche Fußprothese soll verschrieben werden?: Biomechanische Unterschiede, die bei einem Vergleich verschiedener Fußtypen in einer Sitzung festgestellt wurden, gelten auch 1 Jahr später. JPO J Prosthet Orthot 2017; 29: 39–43.

    23. De Asha AR, Munjal R, Kulkarni J, et al.

      Auswirkungen auf die Biomechanik des oberirdischen Gangs durch die Verwendung eines hydraulischen "Echelon"-Knöchel-Fuß-Geräts bei einseitigen transtibialen und transfemoralen Amputierten. Clin Biomech 2014; 29: 728–734.

    24. De Asha AR, Munjal R, Kulkarni J, et al.

      Gehgeschwindigkeitsbedingte kinetische Veränderungen der Gelenke bei transtibialen Amputierten: Einfluss der hydraulischen "Knöchel"-Dämpfung. J Neuroengineering Rehabil 2013; 10: 1.

    25. De Asha AR, Johnson L, Munjal R, et al.

      Dämpfung von Schwankungen des Druckschwerpunkts unter dem Prothesenfuß bei Verwendung eines beweglichen hydraulischen Knöchelaufsatzes im Vergleich zu einem festsitzenden Ansatz. Clin Biomech 2013; 28: 218–224.

    26. Bai X, Ewins D, Crocombe AD, et al.

      Kinematische und biomimetische Beurteilung eines hydraulischen Knöchels/Fußes in der Ebene und beim Sturzgehen. PLOS ONE 2017; 12: E0180836.

    27. Alexander N, Strutzenberger G, Kroell J, et al.

      Gelenkmomente beim Bergab- und Bergaufgehen einer Person mit Oberschenkelamputation mit hydraulischem Gelenk und starrer Knöchelprothese – eine Fallstudie. JPO J Prosthet Orthot 2018; 30: 46–54.

    28. Struchkov V, Buckley JG.

      Biomechanik des Rampenabstiegs bei unilateralen transtibialen Amputierten: Vergleich eines mikroprozessorgesteuerten Fußes mit konventionellen Knöchel-Fuß-Mechanismen. Clin Biomech 2016; 32: 164–170.

    29. Portnoy S, Kristal A, Gefen A, et al.

      Dynamische außendynamische fachspezifische Bewertung von inneren Spannungen im Stumpf: hydraulisch energiegespeicherter Prothesenfuß im Vergleich zu herkömmlichen energiegespeicherten Prothesenfüßen. Ganghaltung 2012; 35: 121–125.

    30. McGrath M, Davies KC, Laszczak P, et al.

      Der Einfluss von hydraulischen Knöcheln und Mikroprozessorsteuerung auf die Biomechanik von transtibiaamputierten Patienten während des ruhigen Stehens auf einer 5° Neigung. Can Prosthet Orthot J; 2.

    31. Moore R.

      Wirkung eines Prothesenfußes mit hydraulischer Knöcheleinheit auf den kontralateralen Fußspitzendruck bei Personen mit einseitiger Amputation. JPO J Prosthet Orthot 2018; 30: 165–70.

    32. Moore R.

      [Einfluss auf die Asymmetrie des Standphasen-Timings bei Personen mit Amputation unter Verwendung von hydraulischen Knöcheleinheiten]. JPO J Prosthet Orthot 2016; 28: 44–48.

    33. Sedki I, Moore R.

      Patientenbeurteilung des Echelon-Fußes mit dem Seattle Prosthesis Evaluation Questionnaire. Prothese Orthot Int 2013; 37: 250–254.

    34. McGrath M, Laszczak P, Zahedi S, et al.

      Der Einfluss eines mikroprozessorgesteuerten hydraulischen Knöchels auf die kinetische Symmetrie von transtibialen Amputierten beim Rampengehen: eine Fallserie. J Rehabil Assist Technol Eng 2018; 5: 2055668318790650.

Andy - Linx wearer

“Der Linx hat mir mehr Selbstvertrauen und mehr Stabilität gegeben … er passt sich beim Gehen an mich an und hilft mir, Stolperer und Ausrutscher sofort auszugleichen."

- Andy